
 小丹尼DannyData
1. 3D高斯溅射压缩技术现状与挑战
在实时3D场景重建和新视角合成领域,3D高斯溅射(3DGS)技术正逐渐取代传统的神经辐射场(NeRF)方法。3DGS通过离散的高斯分布点云来表示场景,相比NeRF具有更快的训练和推理速度。然而,这种优势伴随着显著的存储需求——典型的3DGS模型需要存储数百万个高斯点的位置、协方差、不透明度和球谐系数等属性,导致模型体积庞大,严重制约了其在移动设备和实时应用中的部署。
当前3DGS压缩面临三个核心痛点:
- 存储效率低下:球谐系数(SH)占模型体积的80%以上,传统量化方法难以在保持质量的前提下实现有效压缩
- 冗余计算严重:场景中存在大量对最终渲染贡献微乎其微的高斯点,但现有剪枝方法无法准确识别这些冗余点
- 率失真平衡困难:现有压缩方案在提高压缩比时往往导致渲染质量急剧下降,缺乏精细的率失真优化机制
实践发现:在自行车场景测试中,未经压缩的3DGS模型需要约1.2GB存储空间,其中球谐系数就占用了980MB。即使采用传统的8-bit量化,模型体积仍高达300MB,远不能满足实际应用需求。
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. POTR技术框架解析
2.1 整体架构设计
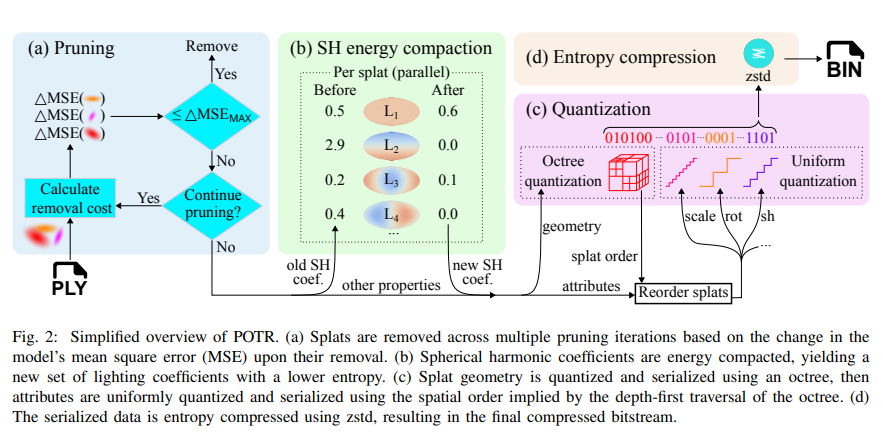
POTR采用分阶段压缩策略,其处理流程可分为四个关键阶段:
- 重要性感知剪枝:基于改进的光栅化器评估每个高斯点对渲染质量的贡献度
- 球谐能量压缩:通过岭回归重构低熵球谐系数,保持视觉保真度
- 混合量化编码:对几何属性和外观属性采用差异化量化策略
- 熵压缩优化:使用zstd算法对量化后的数据进行无损压缩
2.2 核心算法创新点
2.2.1 基于ΔPSNR的渐进式剪枝
传统剪枝方法通常依赖启发式规则或简单阈值,而POTR引入了精确的重要性评估机制:
python复制def calculate_delta_psnr(splat_remove):
    # 修改后的光栅化器仅禁用当前splat的贡献
    modified_render = renderer.render(sc