
 绾荐
1. 项目概述:车辆编队中的相对位姿测量系统研究
这个系列研究聚焦于解决自动驾驶车辆编队(Platooning)中的核心挑战——前后车之间的相对位姿精确测量。研究团队通过三篇论文逐步完善了一套基于红外距离传感器的测量方案,其技术演进路径清晰展现了从基础方法验证到工业化应用的完整思考过程。
1.1 核心问题与创新价值
在传统卡车编队行驶场景中,前后车间距通常保持在10-50米范围,依赖GPS和雷达等传感器实现协同控制。而该团队创新性地提出了一种机械耦合装置(环-销结构),将车间距缩短到厘米级。这种紧密连接方式带来了两个显著优势:
- 空气动力学效率提升:间距缩短可使后车风阻降低15%-20%
- 控制响应速度提高:机械耦合比无线通信的延迟降低2个数量级
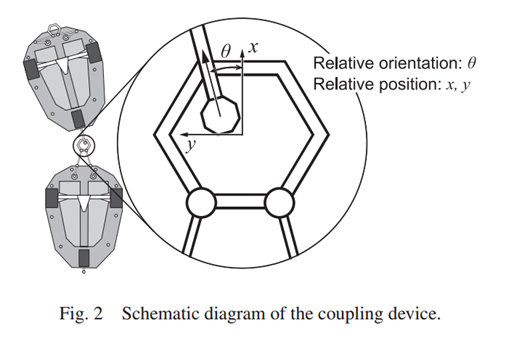
但同时也引入了新的技术挑战:需要实时监测销在环内的精确位置(x,y坐标和偏转角度θ),精度要求达到±1cm和±0.5°。这比传统编队行驶的定位精度要求高了近100倍。
关键洞察:研究团队发现工业级红外距离传感器(如VL53L1X)在短距离测量中具有毫米级分辨率,且成本仅为激光雷达的1/100,这为高精度低成本方案提供了硬件基础。
1.2 技术方案演进路线
三篇论文呈现了明显的技术迭代逻辑:
- 基础方法验证(2021):对比几何解算与KNN机器学习两种算法
- 量产优化(2022):解决传感器个体差异导致的模型泛化问题
- 工程落地(2025):开发数据迁移方案降低标定成本
这种从实验室原型到产业应用的递进研究模式,非常值得工程技术研究人员借鉴。下面我们将深入解析各阶段的技术细节与实现要点。
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. 基础系统设计与方法对比(2021年研究)
2.1 机械结构与传感方案
研究团队设计的环-销耦合装置具有精妙的机械构造:
- 销组件:直径8cm的圆柱体,等距分布8个测距面(间隔45°)
- 环组件:内径10cm的八边形结构,形成标准测量基准
- 传感器布局:每个测距面安装VL53L1X红外传感器,测量距离范围2-20cm
这种设计实现了360