
 跌停
1. 项目概述
手势识别作为人机交互的重要技术手段,在智能家居、虚拟现实、医疗辅助等领域有着广泛应用。本次毕业设计项目实现了基于OpenCV的传统机器视觉手势检测系统,能够识别0-5的手势数字。系统采用轮廓检测结合几何特征分析的方法,通过凸包和凹陷点提取关键特征,最终实现实时手势识别。
我在实际开发中发现,传统视觉算法虽然计算量小、实时性好,但对环境光照、手势角度等条件较为敏感。为此,我特别优化了轮廓提取和特征点检测的算法流程,使系统在普通室内环境下也能保持较好的识别效果。
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. 传统机器视觉手势检测方案
2.1 系统整体架构设计
手势识别系统的核心处理流程如下图所示:
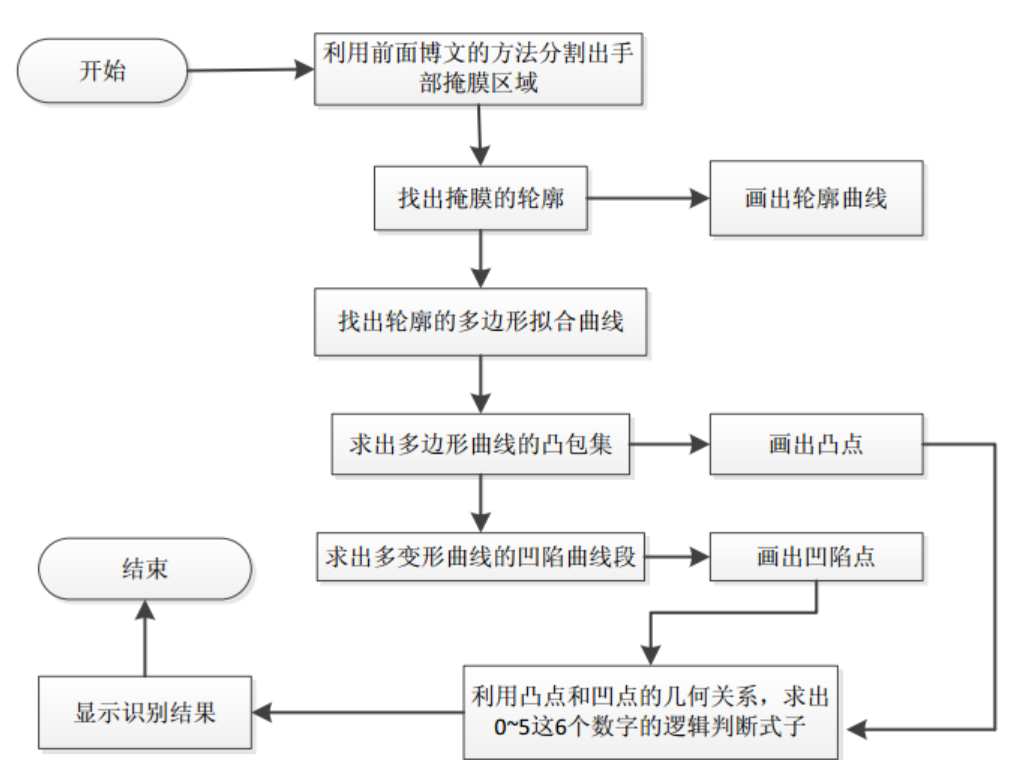
系统主要包含以下几个关键模块:
- 图像采集模块:通过摄像头获取原始图像
- 手部区域分割模块:使用深度信息或颜色信息提取手部区域
- 轮廓处理模块:提取手部轮廓并进行多边形拟合
- 特征提取模块:计算凸包和凹陷点等几何特征
- 手势识别模块:基于几何特征实现数字识别
实际开发中发现,使用深度相机(如Kinect)可以显著提高手部分割的准确性。但在没有深度相机的情况下,也可以通过肤色检测等方法实现手部分割。
2.2 轮廓检测与凸包分析
2.2.1 轮廓检测技术原理
轮廓检测是手势识别的关键步骤,OpenCV提供了findContours()函数用于轮廓提取。该函数采用Suzuki85算法,能够有效提取二值图像中的物体轮廓。
在实际应用中,我发现直接使用原始轮廓存在两个问题:
- 轮廓点过于密集,计算量大
- 噪声会导致轮廓不平滑
解决方案是使用approxPolyDP()函数对轮廓进行多边形近似:
python复制# 多边形近似轮廓
epsilon = 0.01 * cv2.arcLength(contour, True)
approx = cv2.approxPolyDP(contour, epsilon, True)
2.2.2 凸包检测实现
凸包是指包含轮廓所有点的最小凸多边形。OpenCV提供了convexHull()函数计算凸包:
python复制hull = cv2.convexHull(contour, returnPoints=False)
我在开发中发现,设置returnPoints=False可以返回轮廓点在原始轮廓中的索引,这对后续的凹陷点检测非常重要。
2.2.3 凹陷点检测技术
凹陷点检测使用convexityDefects()函数实现,该函数能够找出凸包轮廓上的凹陷区域:
cpp复制void convexityDefects(InputArray contour,
                     InputArray convexhull,