
 苏三公子
1. 多智能体系统抗干扰控制实战解析
在无人机编队控制、智能电网调度等场景中,多智能体系统常面临外部干扰的挑战。传统周期控制既浪费通信资源,又难以应对突发扰动。本文将分享一套融合LQR最优控制、扰动观测和事件触发机制的复合控制方案,附带可直接部署的MATLAB/Python代码实现。
1.1 问题建模与核心思路
考虑离散多智能体系统:
code复制x_i(k+1) = A x_i(k) + B u_i(k) + d_i(k)
y_i(k) = C x_i(k)
其中d_i(k)为外部干扰。我们的设计目标有三:
- 分布式控制:各节点仅依赖邻居信息
- 干扰抑制:对d_i(k)具有鲁棒性
- 通信高效:非必要不通信
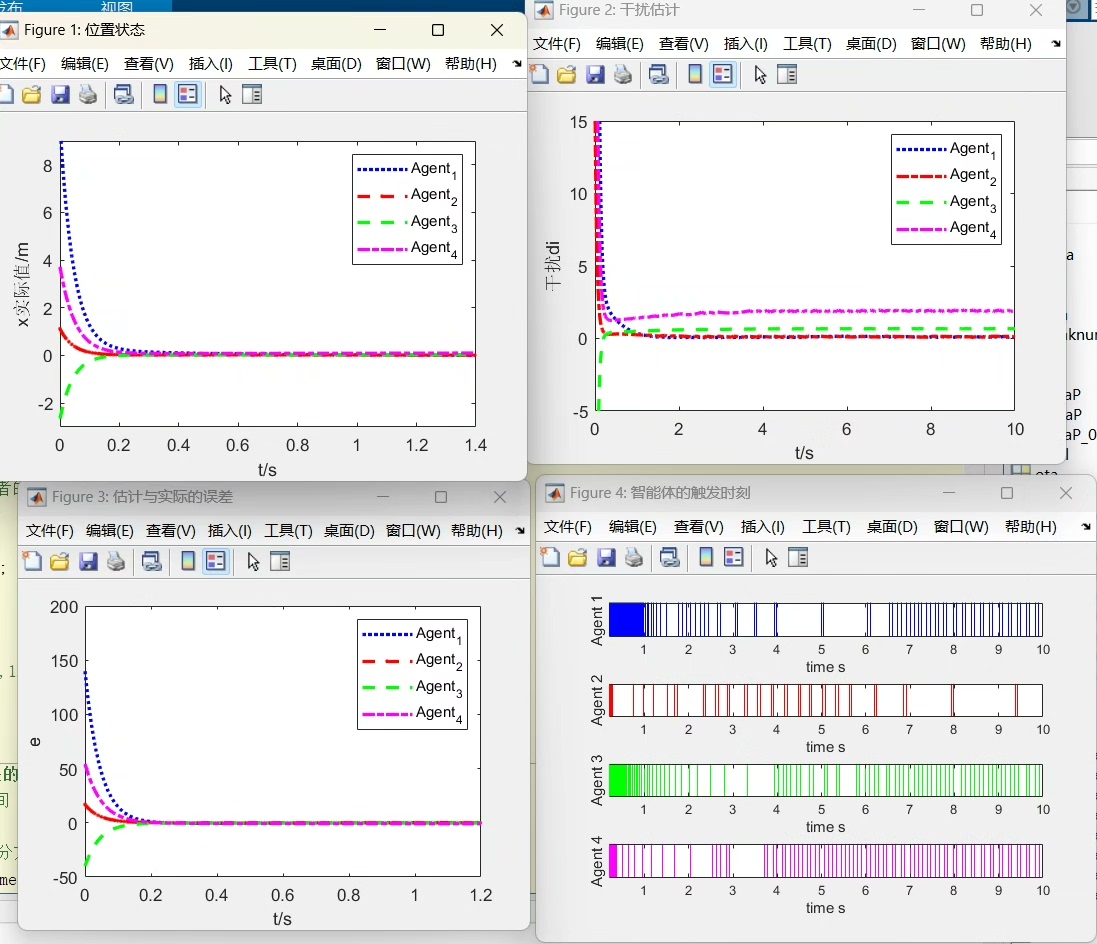
解决方案架构如图1所示,包含三个关键模块:
- LQR最优控制器生成基准控制律
- DOBC扰动观测器实时估计干扰
- 事件触发机制动态调节通信频率
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. 基础LQR控制器设计
2.1 无干扰情况下的最优控制
首先求解代数Riccati方程:
code复制A'PA - P - A'PB(B'PB+R)^-1 B'PA + Q = 0
对应的MATLAB实现:
matlab复制% 权重矩阵设计准则:
% Q对角元 >> 需要快速收敛的状态分量
% R增大可抑制控制幅值
Q = diag([10, 5, 1]);  % 状态权重
R = 0.1*eye(2);       % 输入权重

[K,S,e] = dlqr(A,B,Q,R);
disp('最优反馈增益矩阵:');
disp(K);
调试经验:
- 先令R=I,调整Q使状态收敛速度达标
- 再增大R直到控制量不过载
- 若出现震荡,适当增加Q中对角元比值
2.2 分布式控制协议
对于N个智能体,设计协同控制律:
code复制u_i = -K(∑a_ij(x_i - x_j) + g_i x_i)
其中a_ij为邻接矩阵元素,g_i为领导跟随系数。Python实现:
python复制def distributed_control(