
 一代目
1. 三维点云滤波技术概述
点云滤波是三维点云处理中最基础也是最重要的环节之一。作为一名长期从事计算机视觉和三维重建的工程师,我深刻理解滤波技术在实际项目中的关键作用。点云滤波的主要目标是通过一系列算法处理原始点云数据,去除噪声、降低数据量或增强特征,为后续的配准、分割、识别等高级处理提供更干净、更有代表性的输入数据。
在实际工程项目中,我们遇到的点云数据往往存在以下典型问题:
- 传感器噪声:激光雷达或深度相机采集时产生的离群点
- 密度不均:近处点云密集,远处稀疏
- 数据冗余:相邻点信息高度重复,计算资源浪费
- 特征模糊:物体边缘、棱角等关键几何特征被噪声掩盖
针对这些问题,现代点云处理管线通常包含四种基本滤波操作:噪声去除、降采样、上采样和平滑。每种操作都有其独特的数学原理和适用场景,需要工程师根据具体需求灵活选择和组合。
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. 噪声去除技术详解
2.1 半径离群点去除法
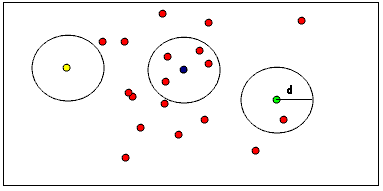
半径离群点去除(Radius Outlier Removal)是我在工程项目中最常用的去噪方法之一。它的核心思想非常简单:对于点云中的每个点,统计其周围半径r范围内的邻居点数量,如果数量低于阈值N,则认为该点是噪声并将其移除。
算法实现步骤:
- 建立空间索引结构(通常使用KD-tree)
- 对每个点p,查询半径r内的所有邻居点
- 统计邻居点数量count(p)
- 如果count(p) < N,标记p为噪声点
- 移除所有被标记的噪声点
关键参数选择经验:半径r通常取点云平均间距的2-3倍,最小点数N一般设为5-10。在自动驾驶场景中,我常用r=0.3m,N=5来处理Velodyne HDL-64E采集的道路点云。
这种方法计算效率高,适合处理明显孤立的噪声点。下图展示了半径法处理室内场景的效果,黄色和绿色点因邻居不足被正确识别为噪声并去除。
2.2 统计离群点去除法
统计离群点去除(Statistical Outlier Removal)是半径法的进阶版本,我在处理复杂场景时更倾向于使用这种方法。它不仅考虑邻居数量,还分析点间距的统计分布,能够更